한눈에
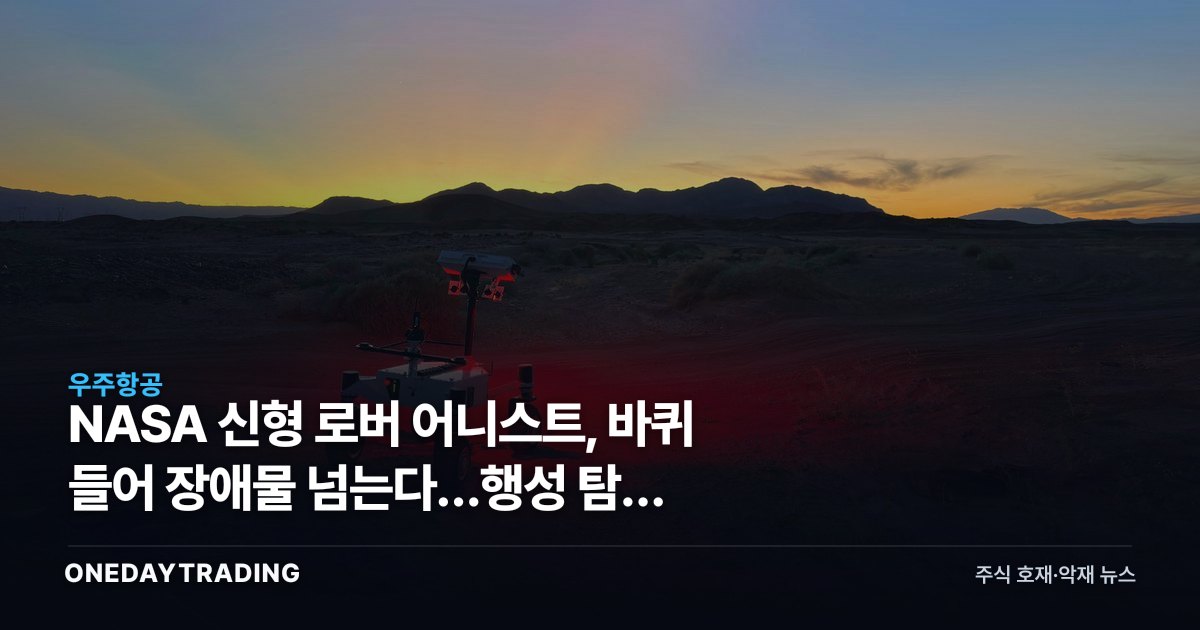
NASA가 어니스트(Ernest)로 불리는 시제품 로버의 주행 시험 영상을 공개했다. 기존 탐사 로버보다 빠르게 달리고, 바퀴를 개별적으로 들어올려 바위나 단차 같은 장애물을 타고 넘는 능동형 이동 능력이 핵심이다. 아직 연구·시험 단계 기술이지만, 행성 탐사 로버 설계의 우선순위가 바뀌고 있음을 보여주는 신호다.
통계적 참고 정보 · 수익 보장 아님
정밀 분석NASA가 어니스트(Ernest)로 불리는 시제품 로버의 주행 시험 영상을 공개했다. 기존 탐사 로버보다 빠르게 달리고, 바퀴를 개별적으로 들어올려 바위나 단차 같은 장애물을 타고 넘는 능동형 이동 능력이 핵심이다. 아직 연구·시험 단계 기술이지만, 행성 탐사 로버 설계의 우선순위가 바뀌고 있음을 보여주는 신호다.
역대 화성 로버의 가장 큰 제약은 속도였다. 큐리오시티와 퍼시비런스는 손상 위험과 자율주행 연산 부담 때문에 하루 이동 거리가 수십 미터에서 길어야 100여 미터 수준에 머물렀다. 탐사 범위가 곧 과학적 성과와 직결되는 만큼, 속도와 험지 돌파력을 동시에 끌어올린 어니스트의 접근은 탐사 효율 자체를 재정의하려는 시도다.
바퀴를 들어올려 장애물을 넘는 능동 서스펜션은 단순한 기계 개선이 아니다. 각 바퀴에 독립 구동·관절 제어가 들어가면 모터·액추에이터·센서·전력관리 같은 부품 수가 늘고, 이를 통합 제어할 소프트웨어와 자율 판단 알고리즘의 난도도 함께 올라간다. 즉 하드웨어 복잡성과 소프트웨어 가치가 동시에 커지는 구조이며, 이는 방산·우주 부품 공급망에서 부가가치 이동의 방향을 시사한다.
다만 현 단계는 지구 시험장에서의 시제품 검증이다. 실제 임무 채택까지는 진공·극저온·방사선·먼지 환경에서의 신뢰성 입증, 무게·전력 예산 충족, 수년에 걸친 검증이 필요하다. 투자 관점에서 즉각적 실적 변수로 보기 어려운 이유다.
낙관 시나리오에서 어니스트형 능동 모빌리티가 차세대 탐사 표준으로 자리 잡으면, 더 넓은 영역을 더 빠르게 탐사하는 임무가 가능해지고 구동계·자율주행 소프트웨어를 보유한 기업의 기술 가치가 부각된다. 지상 무인 모빌리티로의 기술 전이도 부가적 상방 요인이다.
반면 현실적 제약도 분명하다. 부품 증가는 고장 지점 증가와 전력 부담으로 이어져 우주 환경 신뢰성 검증의 문턱이 높고, 채택까지 수년이 걸린다. 정부 예산 사이클이라는 외생 변수도 크다. 기술 방향성은 의미 있되, 투자 판단은 실제 프로그램화·예산 확정 시점을 분리해 보는 시각이 필요하다.
본 글은 원문 기술 뉴스를 바탕으로 자동 요약·분석된 콘텐츠입니다. 원문 보기 (Engadget)
OneDayTrading Newsletter
배당주와 시장 핵심 뉴스를 평일 아침에
배당 일정·배당주 정보와 국내외 증시 뉴스를 엄선해 보내드립니다.
원데이트레이딩 편집팀의 편집 기준에 따라 구성하고 원데이트레이딩이 발행합니다. 기사에 표시된 외부 매체·기관은 참고자료의 출처입니다.
이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.
이 뉴스, 호재일까 악재일까?
한 번의 클릭으로 다른 투자자들과 판단을 비교해보세요.